


Jalur Pemesinan Otomatis Katup
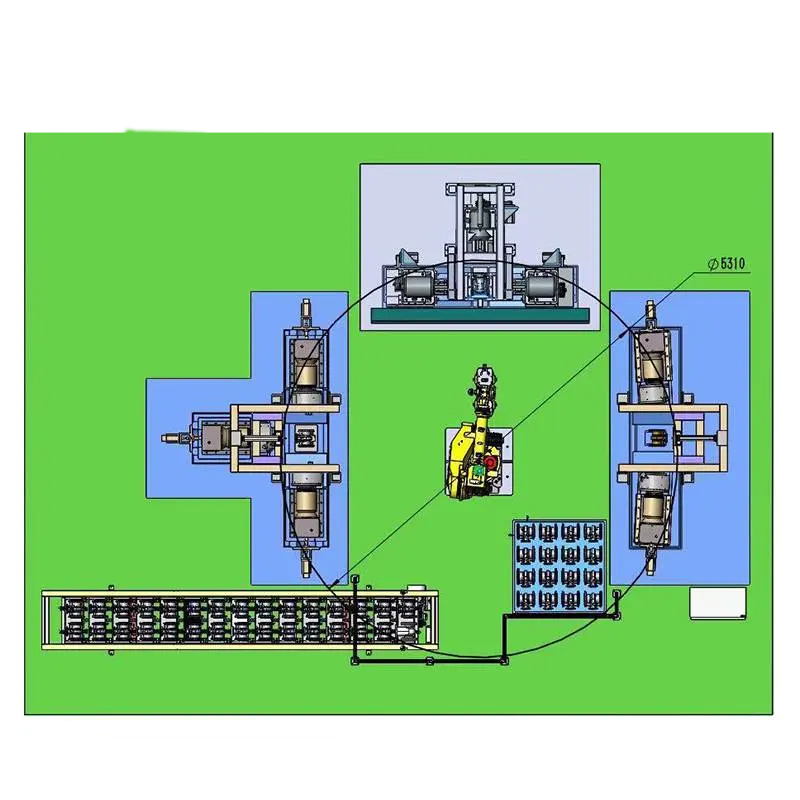
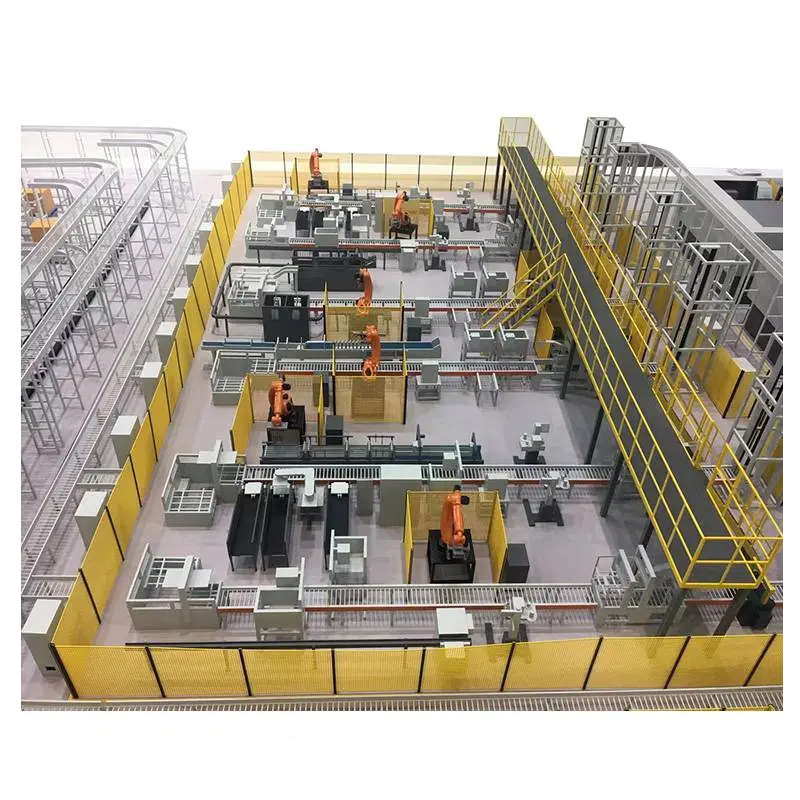

Tata letak keseluruhan
1: Peralatan otomatisasi ini terdiri dari pusat pemesinan enam sumbu, pusat pemesinan multi-sumbu, dan pusat pemesinan empat sumbu (peralatan yang berbeda dapat dikonfigurasi sesuai kebutuhan pelanggan); sebuah robot dikonfigurasi untuk pemuatan dan pembongkaran.
2: Tata letak area pemrosesan bersifat semi-tertutup, dan hanya saluran masuk dan keluar yang dipasang pada posisi jalur bermotor atas dan bawah, yang digunakan untuk memuat dan menurunkan badan katup.
3: Proses pemuatan dan pembongkaran dapat dilakukan dengan menggunakan pengumpan atau robot penglihatan.
Detail otomatisasi sebagian
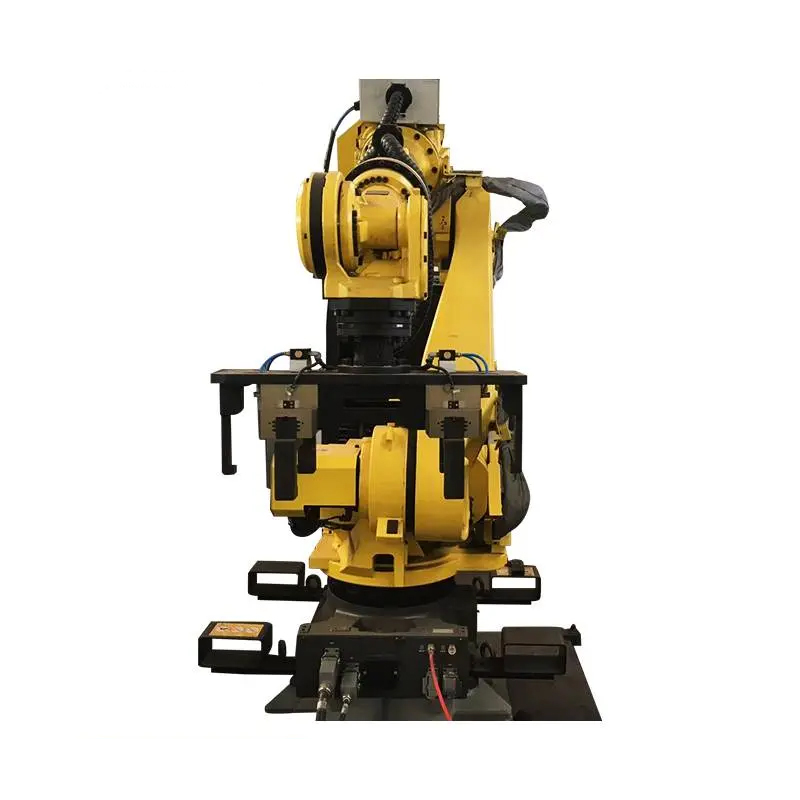
1. Robot bongkar muat dapat memilih merek internasional atau domestik ternama untuk memenuhi persyaratan pergerakan dan pemuatan pada proses bongkar muat otomatis ini;
2. Peralatan ini mengadopsi perlindungan penuh, dengan perangkat penghapus debu, pintu pelindung secara otomatis didorong dan ditarik sesuai instruksi, dan perkakas secara otomatis dijepit dan dipotong.
3. Setelah proses selesai, benda kerja langsung diletakkan di atas ban berjalan oleh robot dan diangkut ke proses selanjutnya.
4. Gripper robot dirancang dengan gripper ganda, yang dapat digunakan secara bergantian untuk menyelesaikan proses pemuatan dan pembongkaran mesin.
Kategori Produk
-

Pusat Pemesinan CNC Kekakuan Tinggi Seri VC dengan...
-

Pemandu Linier Kolom Bergerak Horizontal Seri HP...
-

Pemandu Linier Kolom Bergerak Horizontal Seri HT...
-

Mesin CNC Tugas Berat Empat Jalur Seri VS C...
-

Pusat Pemesinan CNC Seri V dengan Kekakuan Tinggi
-

Pusat Pemesinan CNC Kolom Ganda Seri X
-

Mesin CNC Pusat Pemesinan 5 Sumbu Horizontal TKG1600
-

CNC Pembubutan dan Penggilingan Vertikal Komposit Pusat...
-

Pusat Pemesinan CNC Kecepatan Tinggi Seri GM
-

Mesin Milling CNC Kecepatan Tinggi Seri GT
-

Mesin Bubut CNC Spindel Ganda SK32
-

Mesin CNC Vertikal RFTV510 untuk Roda...