


BOSM - Mesin Bor dan Pengeboran Balik Horizontal
1. Penggunaan peralatan:
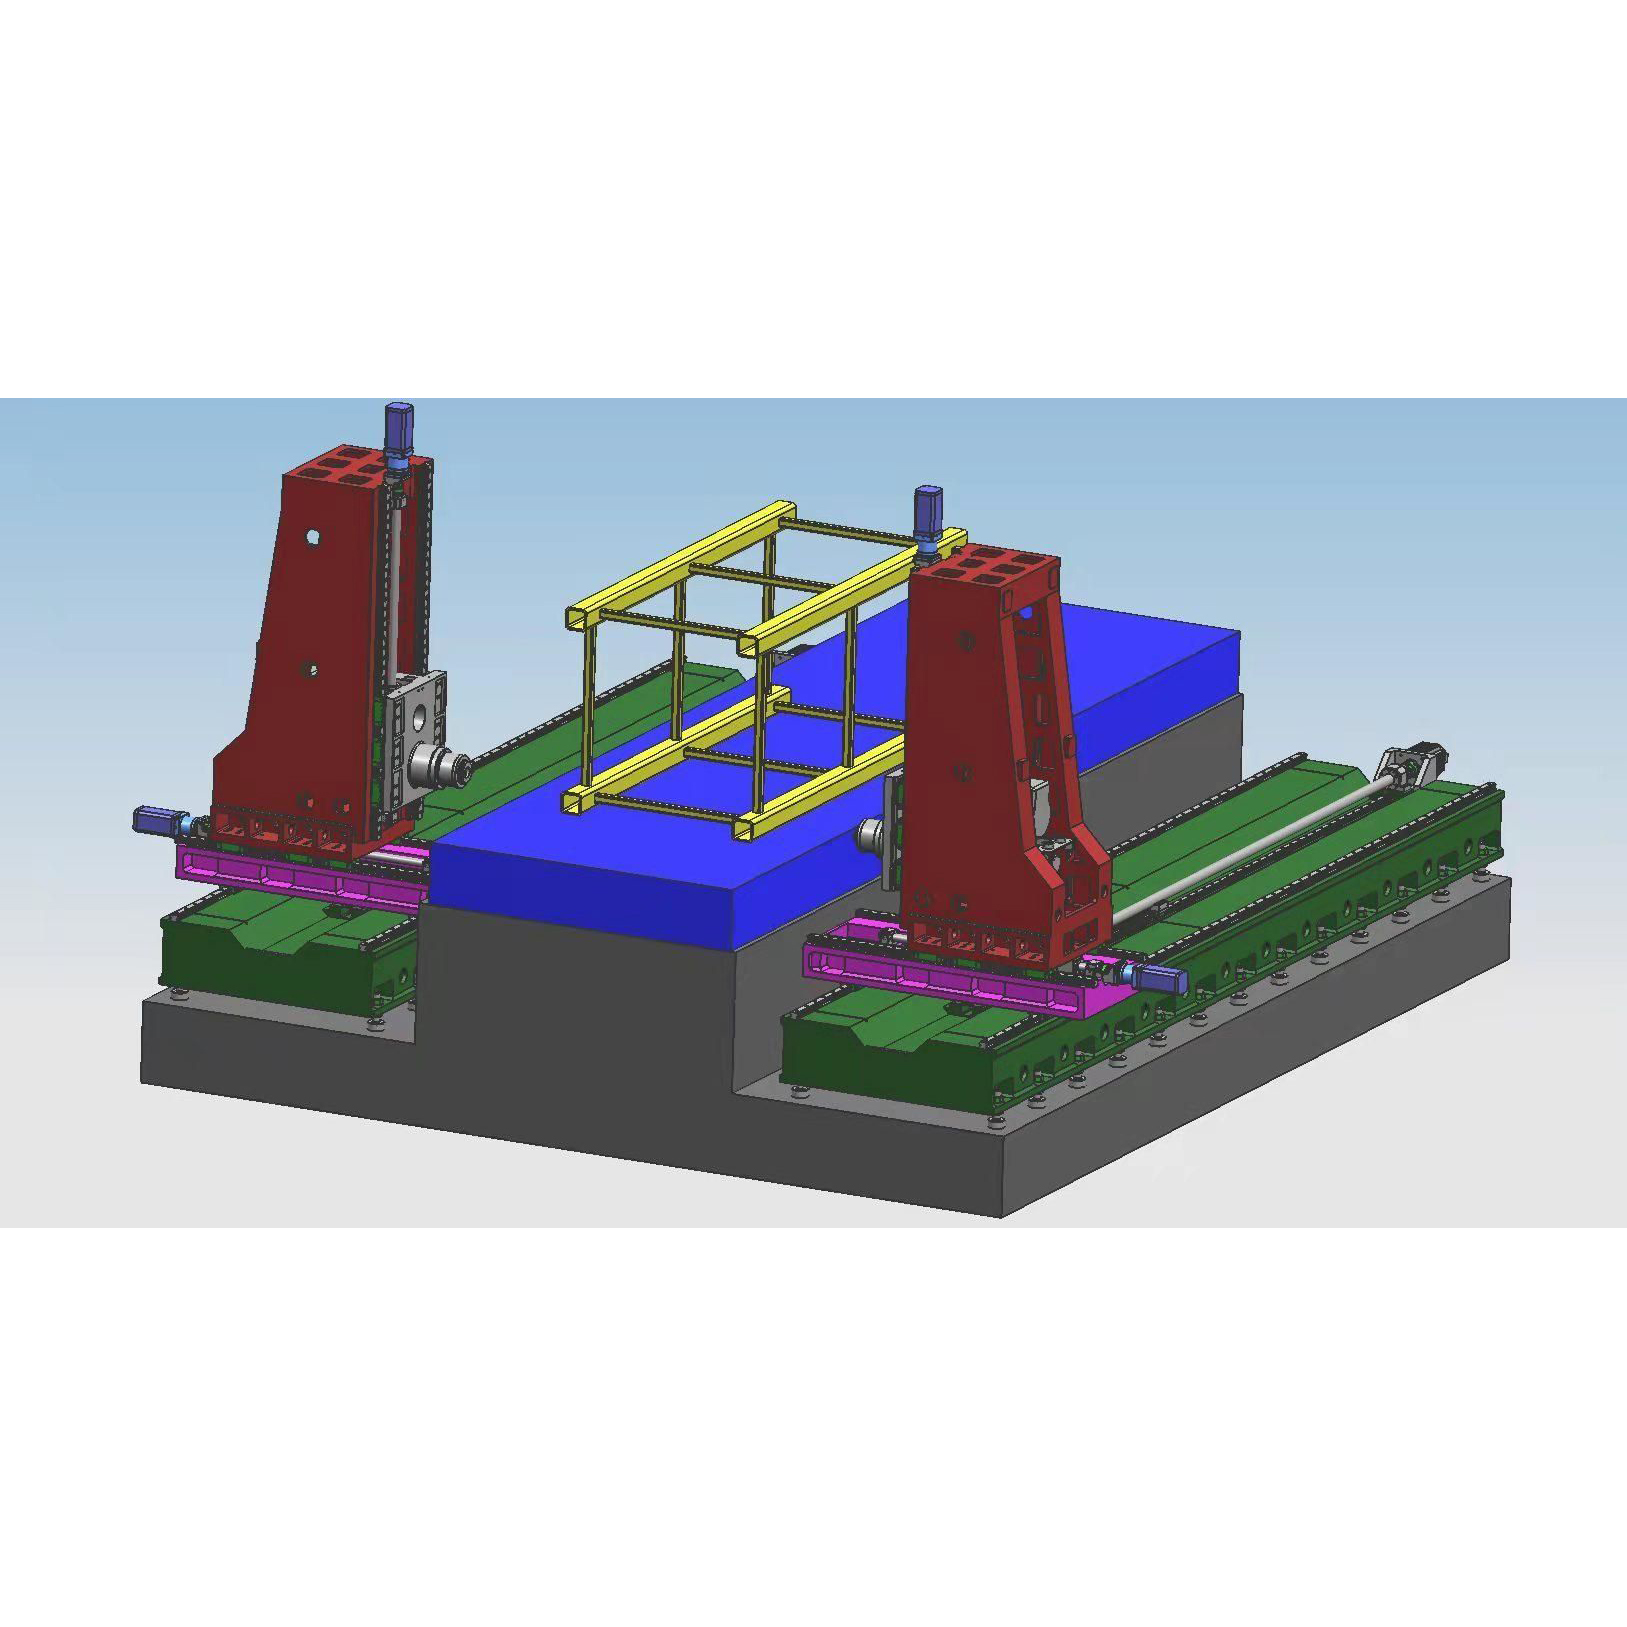
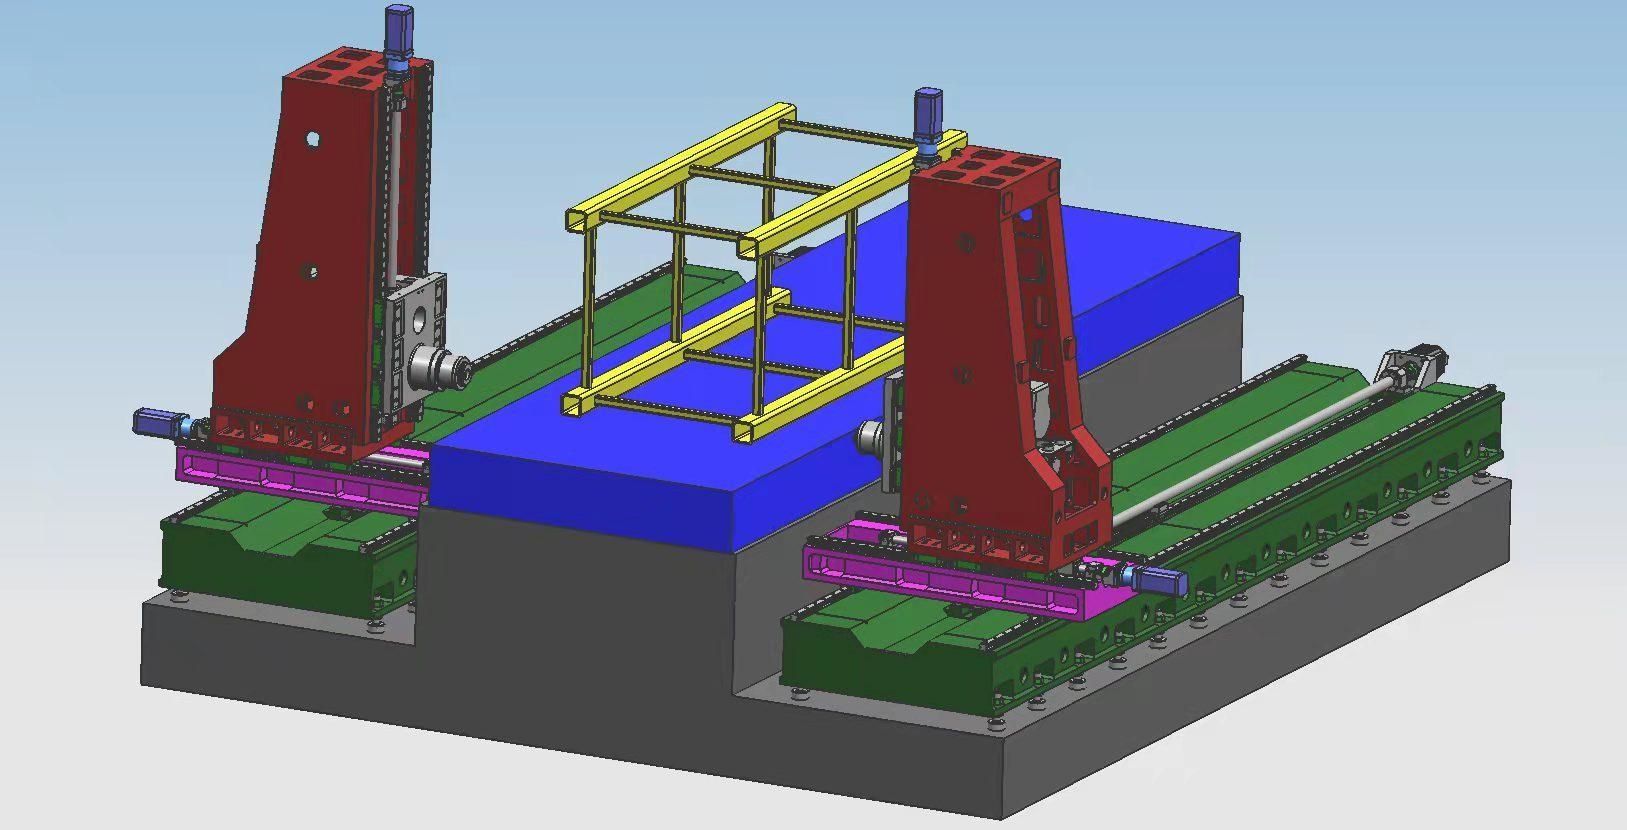
Mesin bor dan pembubutan horizontal BOSM adalah mesin khusus untuk perusahaan Anda dalam memproses tutup derek menara. Mesin ini dilengkapi dengan 2 set kepala bor dan pembubutan horizontal, yang dapat mewujudkan pengeboran, penggilingan, dan pembubutan benda kerja dalam rentang langkah efektif. Untuk pemotongan dan pemrosesan lainnya, kecepatan pemosisian peralatan cepat, akurasi pemrosesan tinggi, dan efisiensi pemrosesan tinggi.
2. Karakteristik struktur peralatan:
2. 1. Komponen utama dariMesin
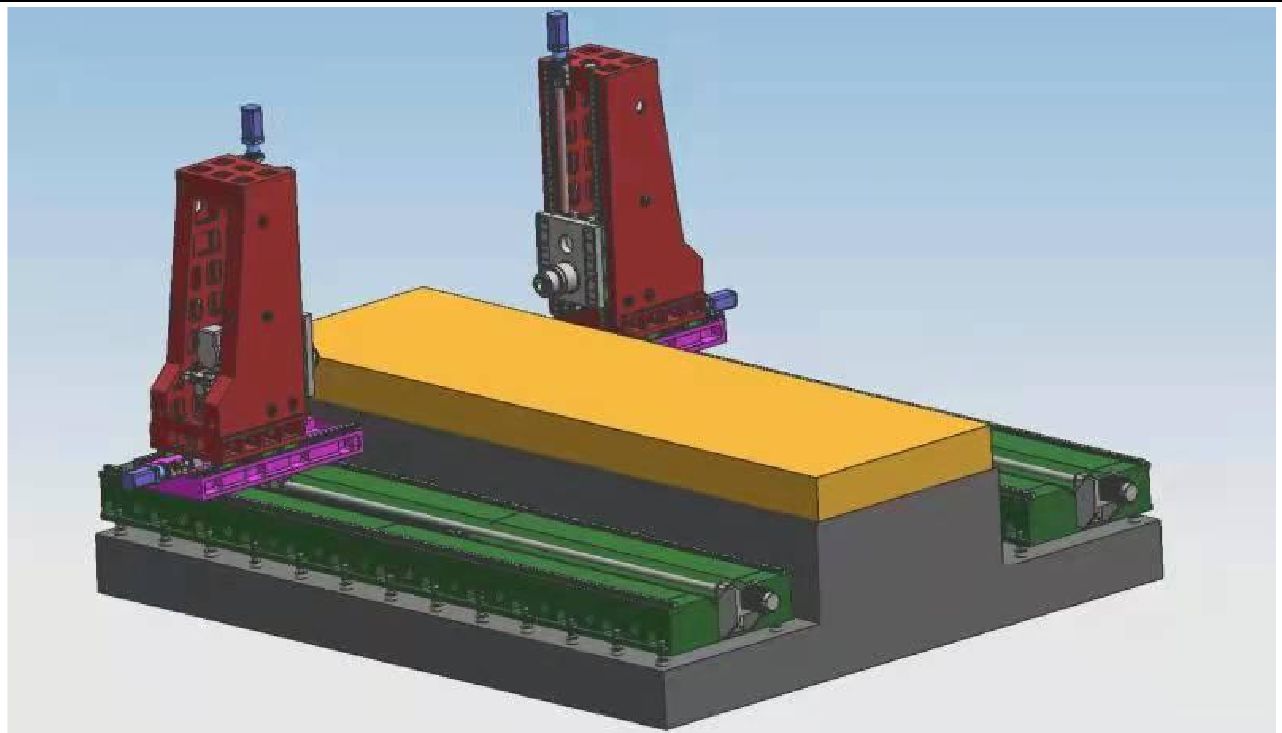
Komponen utama Mesin: alas, meja kerja, kolom kiri dan kanan, sadel, ram, dll., bagian-bagian besar terbuat dari cetakan pasir resin, pengecoran besi abu-abu berkualitas tinggi 250, dianil dalam bak pasir panas → penuaan getaran → anil tungku panas → penuaan getaran → pemesinan kasar → penuaan getaran → anil tungku → penuaan getaran → penyelesaian untuk sepenuhnya menghilangkan tegangan negatif pada bagian-bagian dan menjaga kinerja bagian-bagian tetap stabil. Meja kerja peralatan ini tetap, dan kepala daya di kedua sisi dapat bergerak ke arah depan dan belakang alas; Mesin memiliki fungsi seperti pengeboran, pembubutan, pembuatan lubang tirus, pembuatan ulir, dll. Metode pendinginan alat adalah pendinginan internal ditambah pendinginan eksternal. Mesin ini berisi 5 sumbu pengumpan, 2 kepala daya pemotong, yang dapat disinkronkan dengan 5 sumbu secara bersamaan, atau dapat bekerja secara tunggal. Arah aksial Mesin dan kepala daya ditunjukkan pada gambar di bawah ini.
2. 2 Struktur utama bagian pengumpan transmisi aksial
2.2.1 Sumbu X: Kepala daya bergerak bolak-balik secara lateral sepanjang rel pemandu pada alas.
Penggerak sumbu X1: Motor servo AC ditambah reduktor planet presisi tinggi digunakan untuk menggerakkan kepala daya melalui penggerak sekrup bola untuk mewujudkan gerakan linier sumbu X.
Transmisi sumbu X2: Motor servo AC ditambah reduktor planet presisi tinggi digunakan untuk menggerakkan kepala daya melalui transmisi sekrup bola untuk mewujudkan gerakan linier sumbu X.
Bentuk rel pemandu: Dua rel pemandu linier presisi berkekuatan tinggi disusun pada alas yang diperluas.
2.2 Sumbu Y1: Kepala daya bergerak bolak-balik naik dan turun pada kolom.
Penggerak sumbu Y1: Meng采用 motor servo AC untuk menggerakkan sekrup bola guna mewujudkan gerakan linier sumbu Y1. Bentuk rel pemandu: 4 buah rel pemandu linier tipe 45 derajat.
2.2.3 Sumbu Y2: Kepala daya bergerak bolak-balik naik dan turun pada kolom.
Transmisi sumbu Y2: Motor servo AC digunakan untuk menggerakkan sekrup bola guna mewujudkan gerakan linier sumbu Y1.
Bentuk rel pemandu: 4 buah rel pemandu linier tipe 45 derajat.
2.2.4 Sumbu Z1: Kepala daya bergerak bolak-balik di atas sadel.
Transmisi sumbu Z1: Motor servo AC dan reduktor planet presisi tinggi digunakan untuk menggerakkan pergerakan melalui sekrup bola untuk mewujudkan gerakan linier sumbu Z1.
2.2.5 Sumbu Z2: Kepala daya bergerak bolak-balik pada sadel.
Transmisi sumbu Z2: Motor servo AC dan reduktor planet presisi tinggi digunakan untuk menggerakkan pergerakan melalui sekrup bola untuk mewujudkan gerakan linier sumbu Z2.
2.3. Pelepasan dan pendinginan chip
Terdapat konveyor serpihan rantai datar yang dipasang di kedua sisi di bawah meja kerja, dan serpihan besi dapat dibuang ke konveyor serpihan di ujungnya untuk mewujudkan produksi yang efisien. Terdapat pompa pendingin di tangki pendingin konveyor serpihan, yang dapat digunakan untuk pendinginan internal + pendinginan eksternal alat untuk memastikan kinerja dan masa pakai alat, dan cairan pendingin dapat didaur ulang.
3Sistem kontrol numerik digital lengkap:
3.1. Dengan fungsi pemecahan chip, waktu pemecahan chip dan siklus pemecahan chip dapat diatur pada antarmuka manusia-mesin.
3.2. Dengan fungsi pengangkatan alat, jarak pengangkatan alat dapat diatur pada antarmuka manusia-mesin. Ketika jarak yang diinginkan tercapai, alat akan diangkat dengan cepat, kemudian serpihan akan dibuang, dan selanjutnya alat akan bergerak cepat ke permukaan pengeboran dan secara otomatis beralih ke mode kerja.
3.2. Kotak kontrol operasi terpusat dan unit genggam menggunakan sistem kontrol numerik dan dilengkapi dengan antarmuka USB dan layar kristal cair LCD. Untuk memudahkan pemrograman, penyimpanan, tampilan, dan komunikasi, antarmuka operasi memiliki fungsi seperti dialog manusia-mesin, kompensasi kesalahan, dan alarm otomatis.
3.2. Peralatan ini memiliki fungsi untuk melihat pratinjau dan memeriksa ulang posisi lubang sebelum pemrosesan, dan pengoperasiannya sangat mudah.
4Pelumasan otomatis
Pasangan rel pemandu linier presisi mesin, pasangan sekrup bola presisi, dan pasangan gerak presisi tinggi lainnya dilengkapi dengan sistem pelumasan otomatis. Pompa pelumas otomatis mengeluarkan oli bertekanan, dan ruang oli pelumas kuantitatif diisi dengan oli. Ketika ruang oli terisi oli dan tekanan sistem naik hingga 1,4~1,75 MPa, sakelar tekanan dalam sistem tertutup, pompa berhenti, dan katup pengosongan dibuka secara bersamaan. Ketika tekanan oli di rel turun di bawah 0,2 MPa, pelumas kuantitatif mulai mengisi titik pelumasan dan menyelesaikan satu kali pengisian oli. Karena jumlah oli yang tepat yang disuplai oleh pelumas kuantitatif dan kemampuan untuk mendeteksi tekanan sistem, pasokan oli menjadi andal dan memastikan adanya lapisan oli pada permukaan setiap pasangan kinematik, yang mengurangi gesekan dan keausan serta mencegah kerusakan pada struktur internal yang disebabkan oleh panas berlebih, untuk memastikan akurasi dan umur mesin.
5. Mesingunakan lingkungan:
Sumber daya listrik: AC tiga fasa 380V±10%, 50Hz±1 Suhu lingkungan: -10°~ 45°
6Kriteria penerimaan:
JB/T10051-1999 "Spesifikasi Teknis Umum untuk Sistem Hidrolik Mesin Pemotong Logam"
7Parameter teknis:
| Model | 2050-5Z | |
| Ukuran benda kerja pemrosesan maksimum | Panjang × lebar × tinggi (mm) | 5000×2000×1500 |
| ukuran meja kerja | Panjang x Lebar (mm) | 5000*2000 |
| Arah pergerakan dasar kepala daya | Gerakkan maju mundur (mm) | 5000 |
| Kepala daya naik dan turun | Langkah naik dan turun ram (mm) | 1500 |
|
Kepala daya pengeboran tipe ram horizontal Kepala daya 1 2 | Jumlah (2 buah) | 2 |
| Taper spindel | BT50 | |
| Diameter pengeboran (mm) | Φ2-Φ60 | |
| Diameter penyadapan (mm) | M3-M30 | |
| Kecepatan spindel (r/min) | 30~3000 | |
| Daya motor spindel servo (kw) | 22*2 | |
| Perjalanan ke kiri dan kanan (mm) | 600 | |
| Akurasi Pemosisian Dua Arah | 300mm*300mm | ±0,025 |
| Akurasi penentuan posisi berulang dua arah | 300mm*300mm | ±0,02 |
Kategori produk
-

Pusat Pemesinan CNC Kekakuan Tinggi Seri VC dengan...
-

Pemandu Linier Kolom Bergerak Horizontal Seri HP...
-

Pemandu Linier Kolom Bergerak Horizontal Seri HT...
-

Mesin CNC Tugas Berat Empat Jalur Seri VS C...
-

Pusat Pemesinan CNC Seri V dengan Kekakuan Tinggi
-

Pusat Pemesinan CNC Kolom Ganda Seri X
-

Mesin CNC Pusat Pemesinan 5 Sumbu Horizontal TKG1600
-

Mesin Bubut dan Penggilingan Vertikal CNC untuk Komposit...
-

Pusat Pemesinan CNC Kecepatan Tinggi Seri GM
-

Mesin Milling CNC Kecepatan Tinggi Seri GT
-

Mesin Bubut CNC Spindel Ganda SK32
-

Mesin CNC Vertikal RFTV510 untuk Roda...